Rasmlarda kitlar uchun loyihalangan vakuum qadoqlar ko‘rsatilgan. Aniq tarkib va miqdor har bir karta ichida. Ombordagi kitlarga buyurtma bering. Boshqa kitlar uchun narx so‘rovini yuboring.
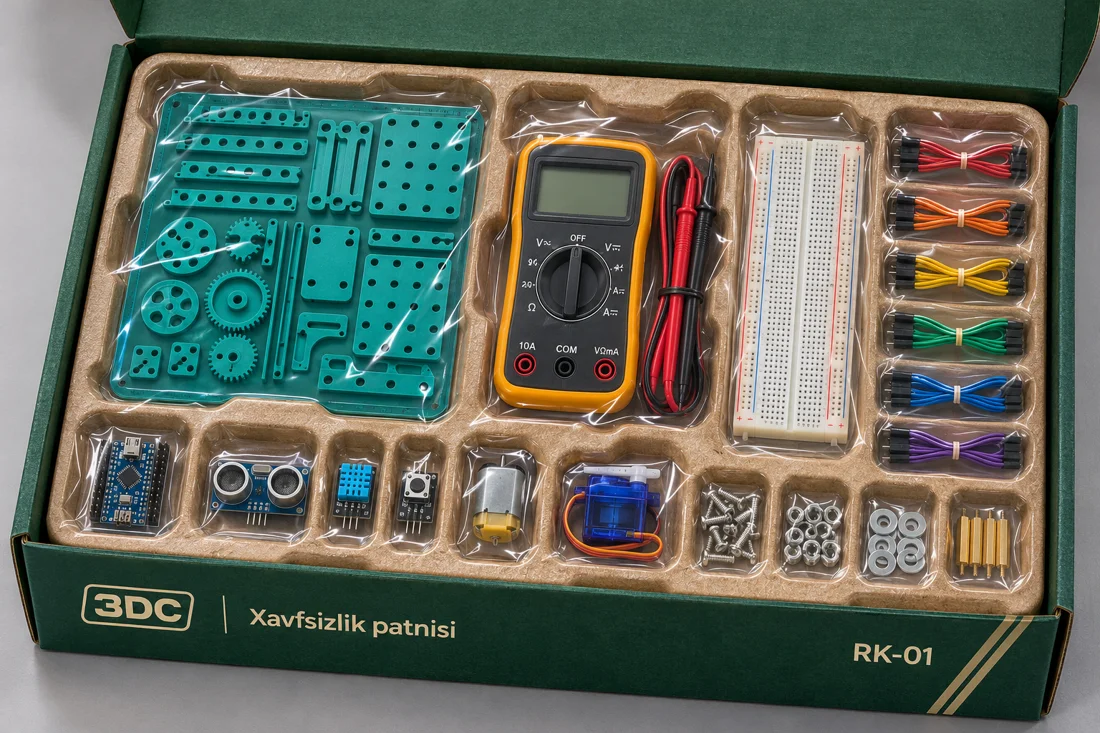 RK-01 · 1-DARS
Xavfsizlik patnisi ↗
Qismlarni patnisga tering. Uzilgan sim va tutashgan simni multimetr bilan ajrating.
Quti tarkibi va yig‘ish
 Detal patnisi × 1
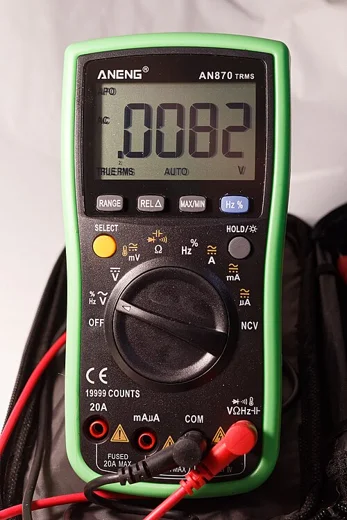
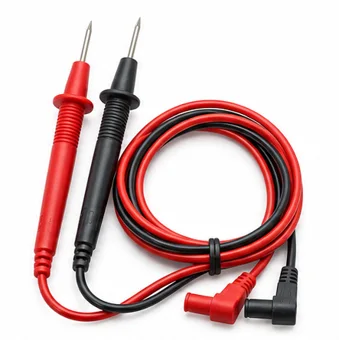 Raqamli multimetr va 2 prob × 1
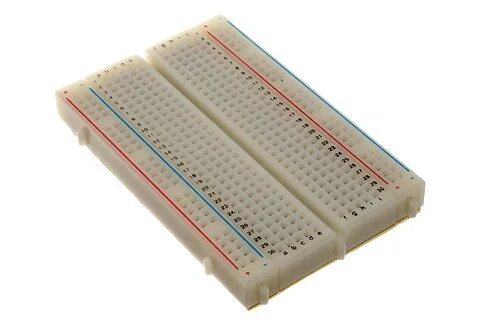 400 nuqtali breadboard × 1
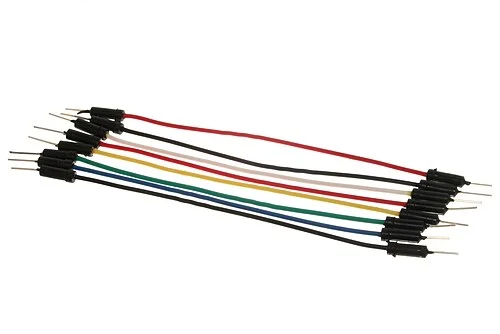 Jumper sim × 6
3DC chop detallari
Hardware va sarf materiallari
- Raqamli multimetr va 2 prob × 1
- 400 nuqtali breadboard × 1
- Jumper sim × 6
Multimetr keyingi elektr tajribalarida ishlatiladi.
Qabul qilish sinoviPatnis tagi tekis, qirralari silliq bo‘lsin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
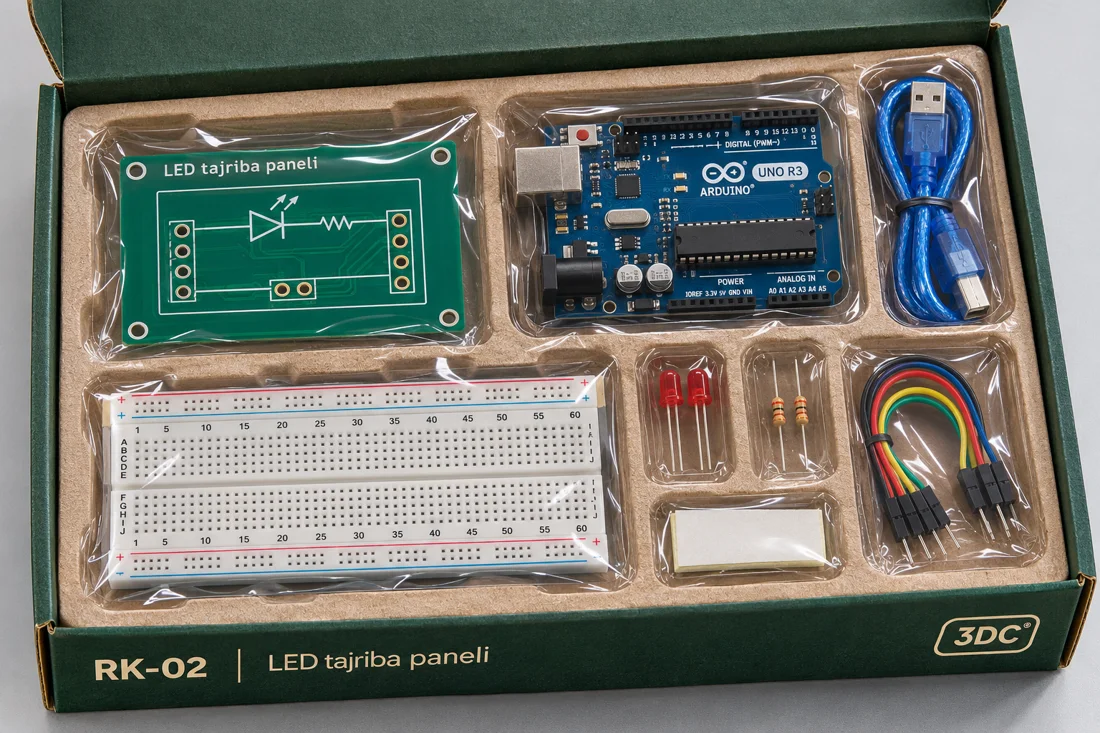 RK-02 · 2-DARS
LED tajriba paneli ↗
LEDni panelga o‘tkazing, orqasini mahkamlang. D9 chiqishidan rezistor orqali ulang.
Quti tarkibi va yig‘ish
 LED paneli × 1
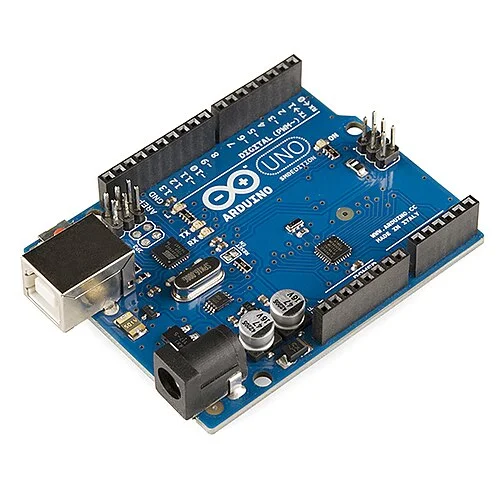
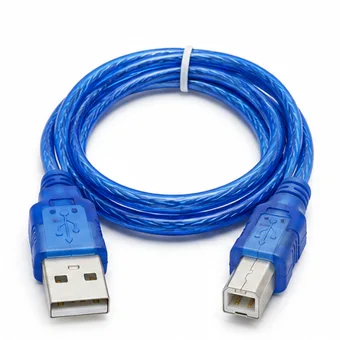 Arduino Uno R3 va USB ma’lumot kabeli × 1400 nuqtali breadboard × 1
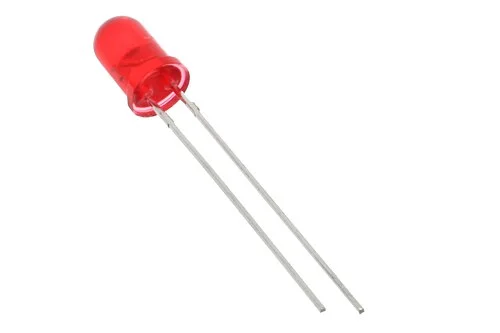 5 mm qizil LED × 2
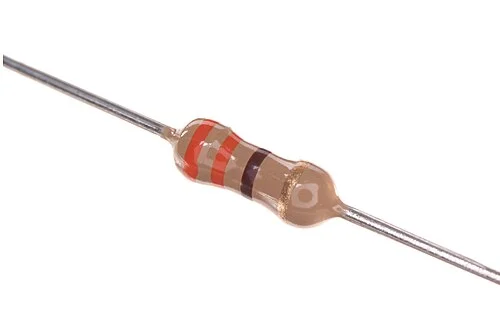 330 Ω rezistor × 2Jumper sim × 6
 Ikki tomonlama lenta bo‘lagi × 1
3DC chop detallari
Hardware va sarf materiallari
- Arduino Uno R3 va USB ma’lumot kabeli × 1
- 400 nuqtali breadboard × 1
- 5 mm qizil LED × 2
- 330 Ω rezistor × 2
- Jumper sim × 6
- Ikki tomonlama lenta bo‘lagi × 1
1-kit breadboardi va simlari mos.
Qabul qilish sinovi5 mm LED teshikdan o‘tsin, oyoqlari bir-biriga tegmasin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
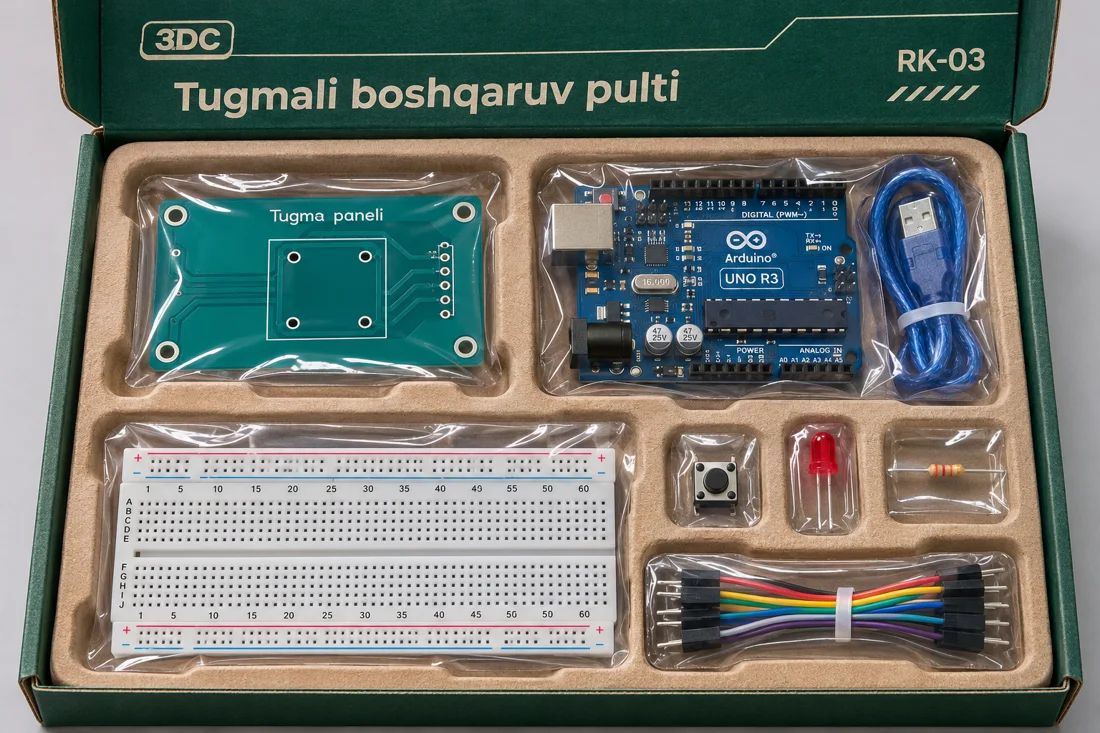 RK-03 · 3-DARS
Tugmali boshqaruv pulti ↗
Tugma oyoqlarini paneldan o‘tkazing va breadboard ustida joylang. Bosilganda kirish o‘zgarishini o‘lchang.
Quti tarkibi va yig‘ish
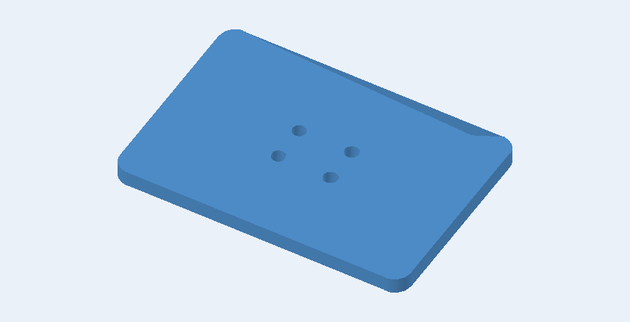 Tugma paneli × 1Arduino Uno R3 va USB ma’lumot kabeli × 1400 nuqtali breadboard × 1
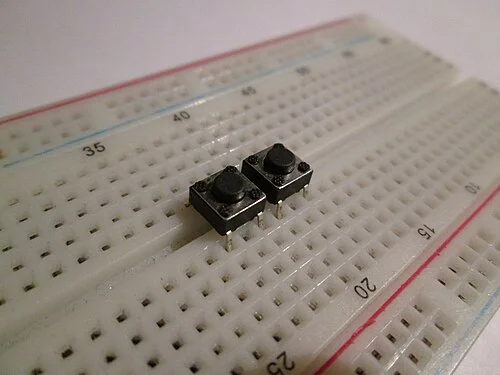 6 × 6 mm takt tugma × 15 mm LED × 1330 Ω rezistor × 1Jumper sim × 8
3DC chop detallari
Hardware va sarf materiallari
- Arduino Uno R3 va USB ma’lumot kabeli × 1
- 400 nuqtali breadboard × 1
- 6 × 6 mm takt tugma × 1
- 5 mm LED × 1
- 330 Ω rezistor × 1
- Jumper sim × 8
2-kitdagi Uno, kabel, LED va rezistor mos.
Qabul qilish sinoviTugma erkin bosilib qaytsin. Oyoq oralig‘ini yetkazilgan partiyada tekshiring.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
 RK-04 · 4-DARS
Datchik tajriba kiti ↗
Fotorezistorni ochiq holda va qalpoq bilan soyada o‘lchang. Ikki qiymat o‘rtasida chegara tanlang.
Quti tarkibi va yig‘ish
 Yorug‘lik qalpog‘i × 1Arduino Uno R3 va USB ma’lumot kabeli × 1400 nuqtali breadboard × 1
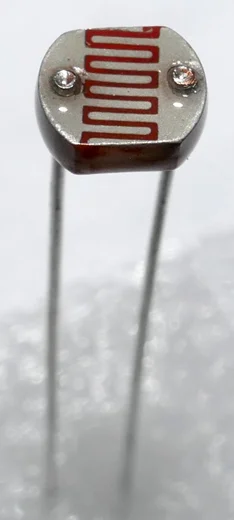 5 mm fotorezistor × 110 kΩ rezistor × 1
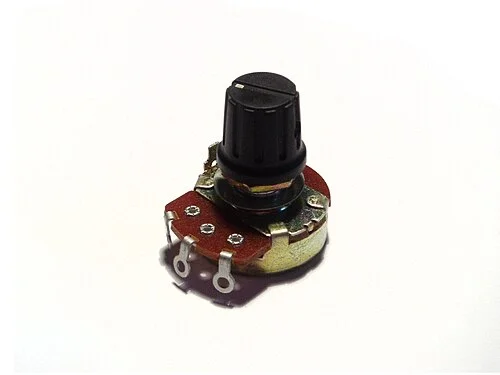 10 kΩ potensiometr × 1
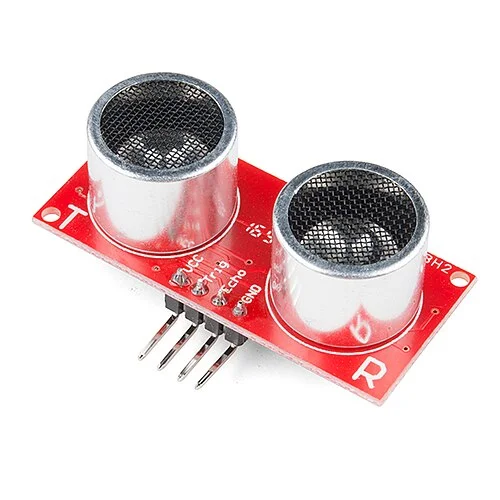 HC-SR04 modul × 1Jumper sim × 12
3DC chop detallari
Hardware va sarf materiallari
- Arduino Uno R3 va USB ma’lumot kabeli × 1
- 400 nuqtali breadboard × 1
- 5 mm fotorezistor × 1
- 10 kΩ rezistor × 1
- 10 kΩ potensiometr × 1
- HC-SR04 modul × 1
- Jumper sim × 12
2-kitdagi Uno, kabel va breadboard mos.
Qabul qilish sinoviQalpoq detal oyoqlarini bukmasin. Ochiq va yopiq holatdagi A0 qiymatlari farq qilsin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
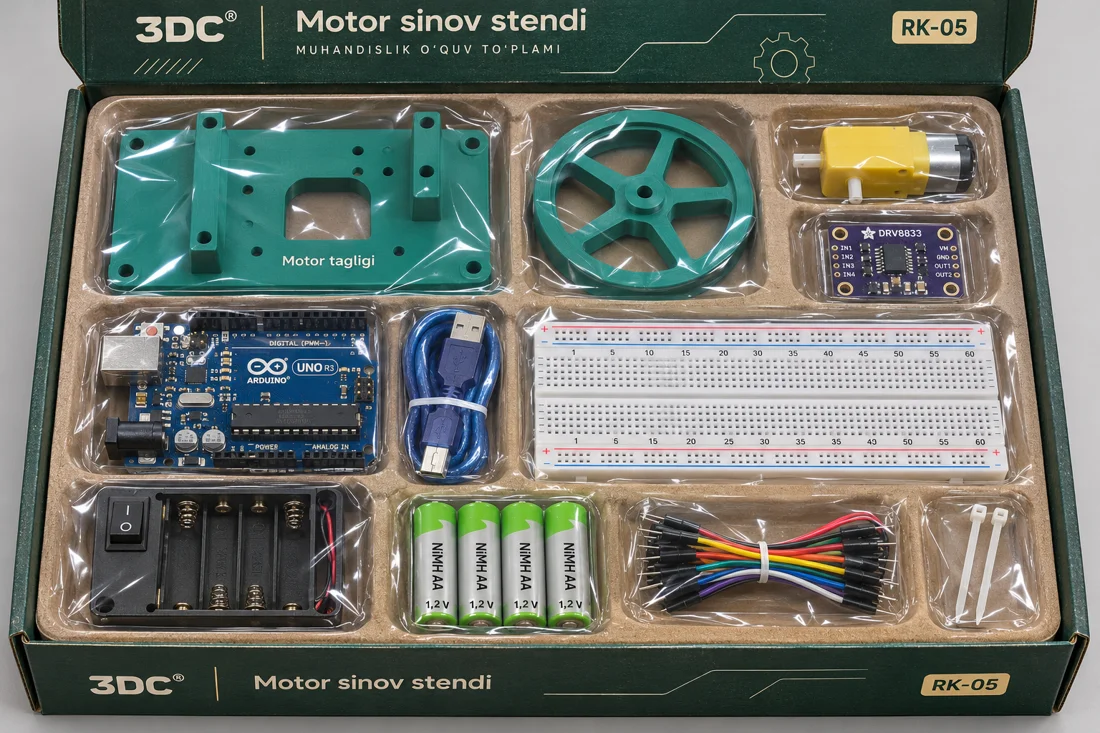 RK-05 · 5-DARS
Motor sinov stendi ↗
TT motorni taglikdagi tirqishlardan bog‘lang. G‘ildirakni stol chetida erkin qoldirib qisqa sinov qiling.
Quti tarkibi va yig‘ish
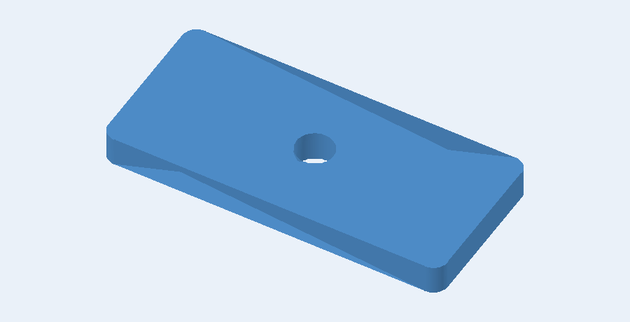
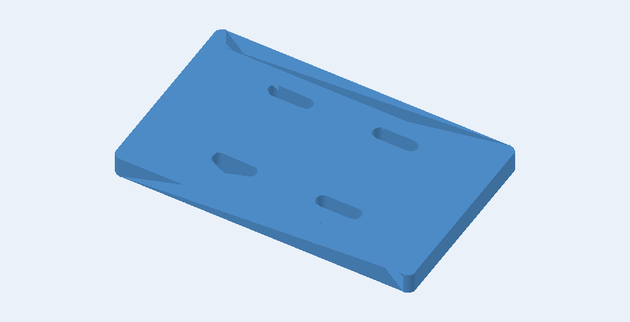 Motor tagligi × 1
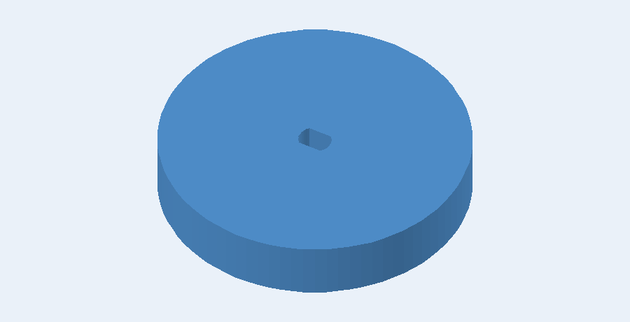 Sinov g‘ildiragi × 1
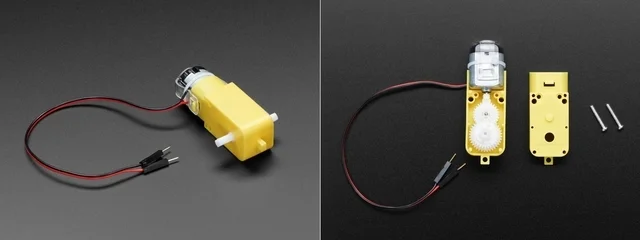 3–6 V TT ikki yassi valli motor × 1
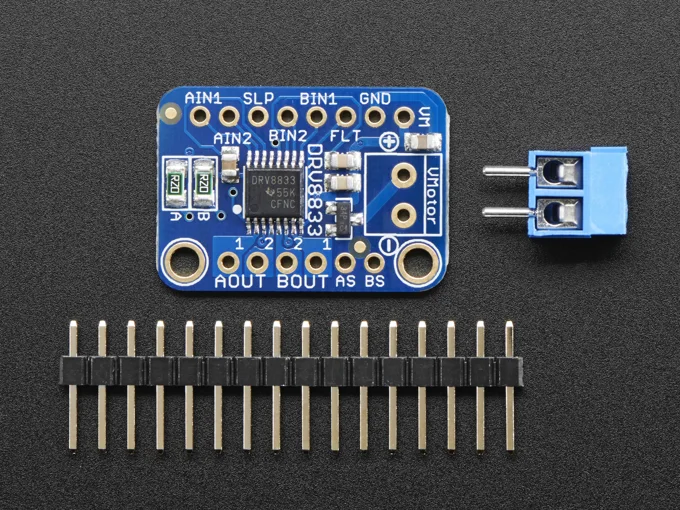 Adafruit DRV8833 modul × 1Arduino Uno R3 va USB ma’lumot kabeli × 1400 nuqtali breadboard × 1
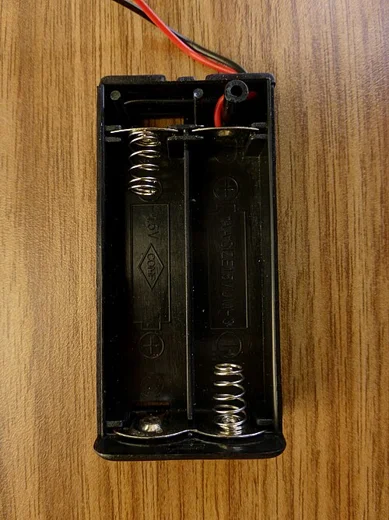 AA 4 talik kalitli quti × 1
 1,2 V NiMH AA × 4Jumper sim × 10
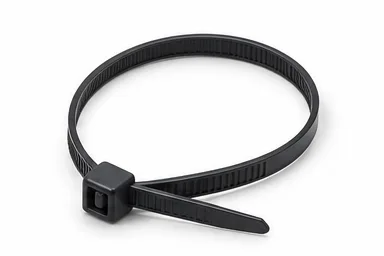 2,5 mm kabel bog‘ichi × 2
3DC chop detallari
- Motor tagligi × 1
- Sinov g‘ildiragi × 1
Hardware va sarf materiallari
- 3–6 V TT ikki yassi valli motor × 1
- Adafruit DRV8833 modul × 1
- Arduino Uno R3 va USB ma’lumot kabeli × 1
- 400 nuqtali breadboard × 1
- AA 4 talik kalitli quti × 1
- 1,2 V NiMH AA × 4
- Jumper sim × 10
- 2,5 mm kabel bog‘ichi × 2
2-kitdagi Uno va 4-kitdagi simlar mos.
Qabul qilish sinoviVal kesimini o‘lchang. G‘ildirak qo‘lda o‘rnashsin, motor korpusi siljimasin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
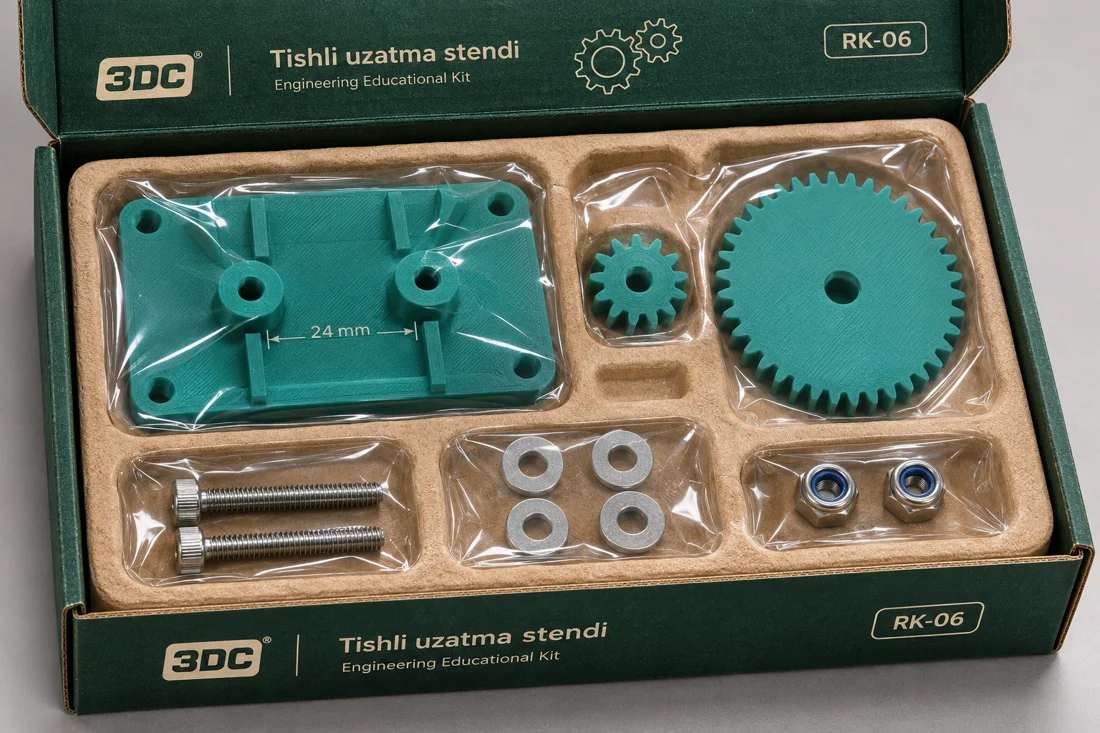 RK-06 · 6-DARS
Tishli uzatma stendi ↗
Har o‘qqa shayba va tishli g‘ildirak qo‘ying. Kichik g‘ildirakni uch marta burab chiqish aylanishini sanang.
Quti tarkibi va yig‘ish
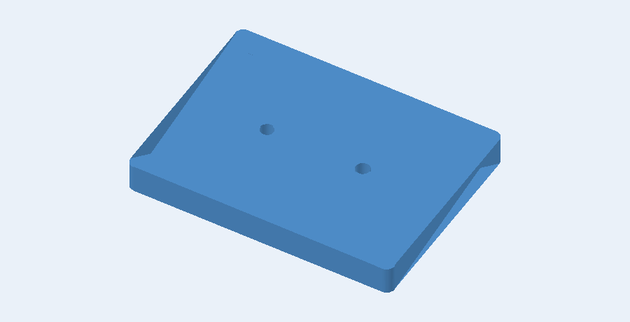 24 mm markazli taglik × 1
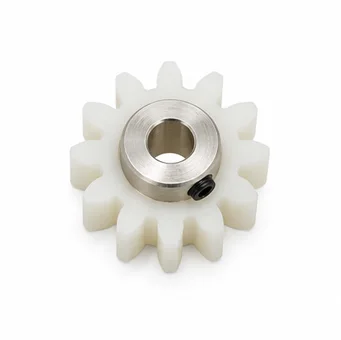 Modul 1, 12 tish, 3 mm erkin teshikli tishli g‘ildirak × 1
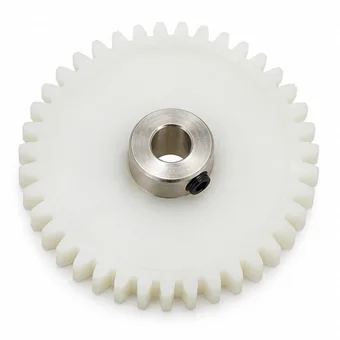 Modul 1, 36 tish, 3 mm erkin teshikli tishli g‘ildirak × 1
 M3 × 25 vint × 2
 M3 shayba × 4
 M3 o‘zi qulflanuvchi gayka × 2
3DC chop detallari
- 24 mm markazli taglik × 1
Hardware va sarf materiallari
- Modul 1, 12 tish, 3 mm erkin teshikli tishli g‘ildirak × 1
- Modul 1, 36 tish, 3 mm erkin teshikli tishli g‘ildirak × 1
- M3 × 25 vint × 2
- M3 shayba × 4
- M3 o‘zi qulflanuvchi gayka × 2
1-kitdagi multimetr qutisi mayda mahkamlagichlarni saralashga yordam beradi.
Qabul qilish sinoviMarkazlar 24 mm. Gayka aylanishga xalaqit bermasin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
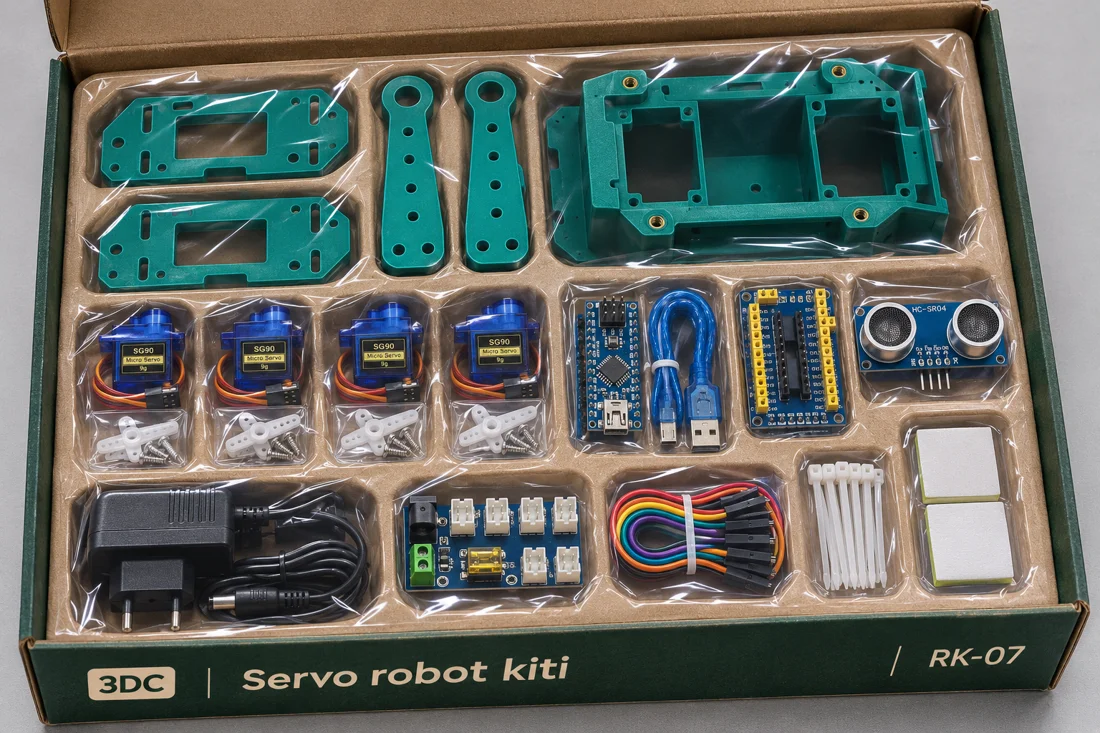 RK-07 · 7-DARS
Servo robot kiti ↗
Servolarni markazlang. Panja va korpus servolarini richaglar orqali oyoq plastinasiga mahkamlang. Avval tayanchda bitta bo‘g‘inni sinang.
Quti tarkibi va yig‘ish
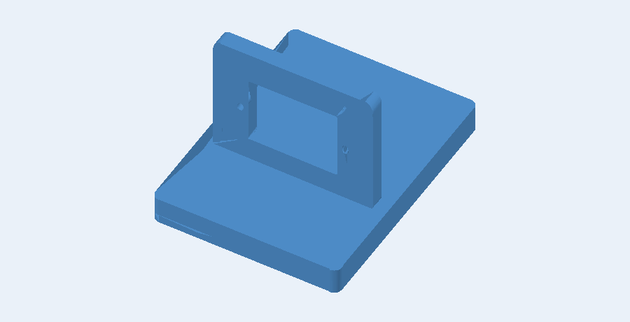 Servo panjasi × 2
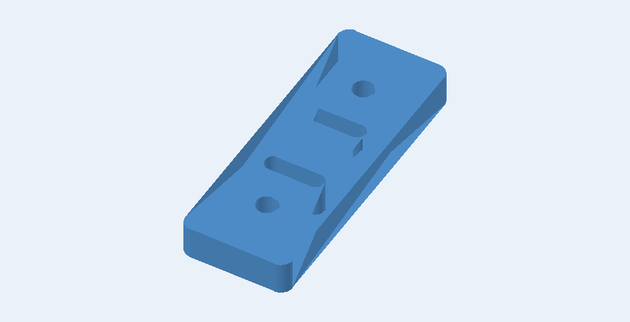 Oyoq richagi × 2
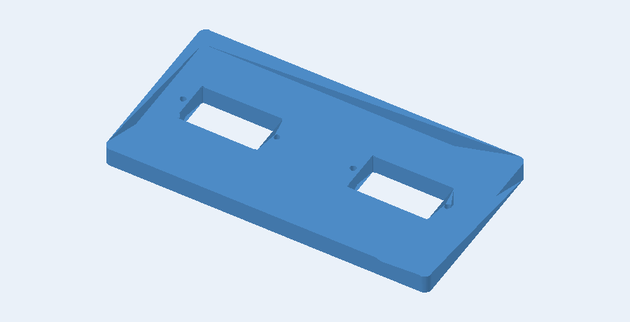 Ikki servoli korpus × 1
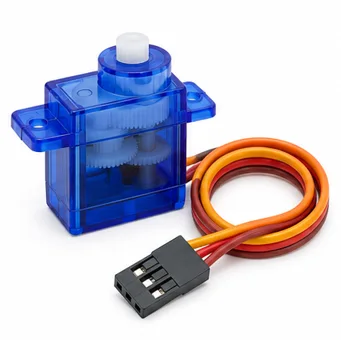
 SG90 servo, richag va vintlari bilan × 4
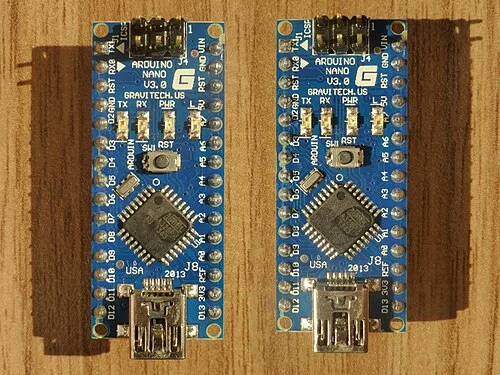
 Klassik Nano va USB kabel × 1
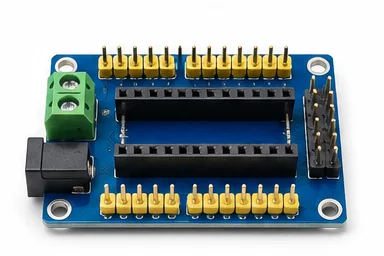 Nano I/O shield × 1HC-SR04 × 1
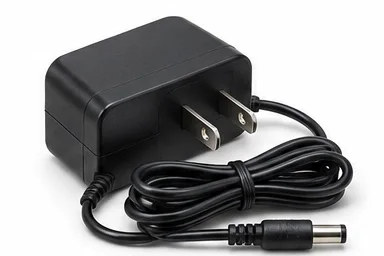 Tashqi stabil 5 V, 3 A servo manbai × 1
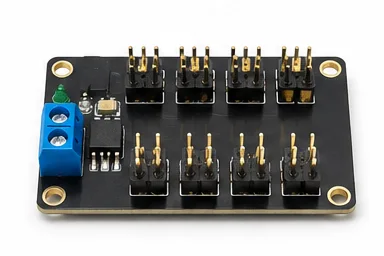 Servo quvvat taqsimlagichi × 1Jumper sim × 10Kichik kabel bog‘ichi × 8Ko‘pikli ikki tomonlama lenta × 2
3DC chop detallari
- Servo panjasi × 2
- Oyoq richagi × 2
- Ikki servoli korpus × 1
Hardware va sarf materiallari
- SG90 servo, richag va vintlari bilan × 4
- Klassik Nano va USB kabel × 1
- Nano I/O shield × 1
- HC-SR04 × 1
- Tashqi stabil 5 V, 3 A servo manbai × 1
- Servo quvvat taqsimlagichi × 1
- Jumper sim × 10
- Kichik kabel bog‘ichi × 8
- Ko‘pikli ikki tomonlama lenta × 2
4-kitdagi masofa sensori mos.
Qabul qilish sinoviSG90 korpusi va quloq oralig‘ini o‘lchang. Servo tiqilmasdan kichik burchakda harakatlansin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
 RK-08 · 8-DARS
Ikki motorli rover ↗
Motorlarni chap va o‘ng chetga bog‘lang. Tayanch rolik balandligini g‘ildiraklar bilan tenglang. Karton to‘siqda to‘xtashni sinang.
Quti tarkibi va yig‘ish
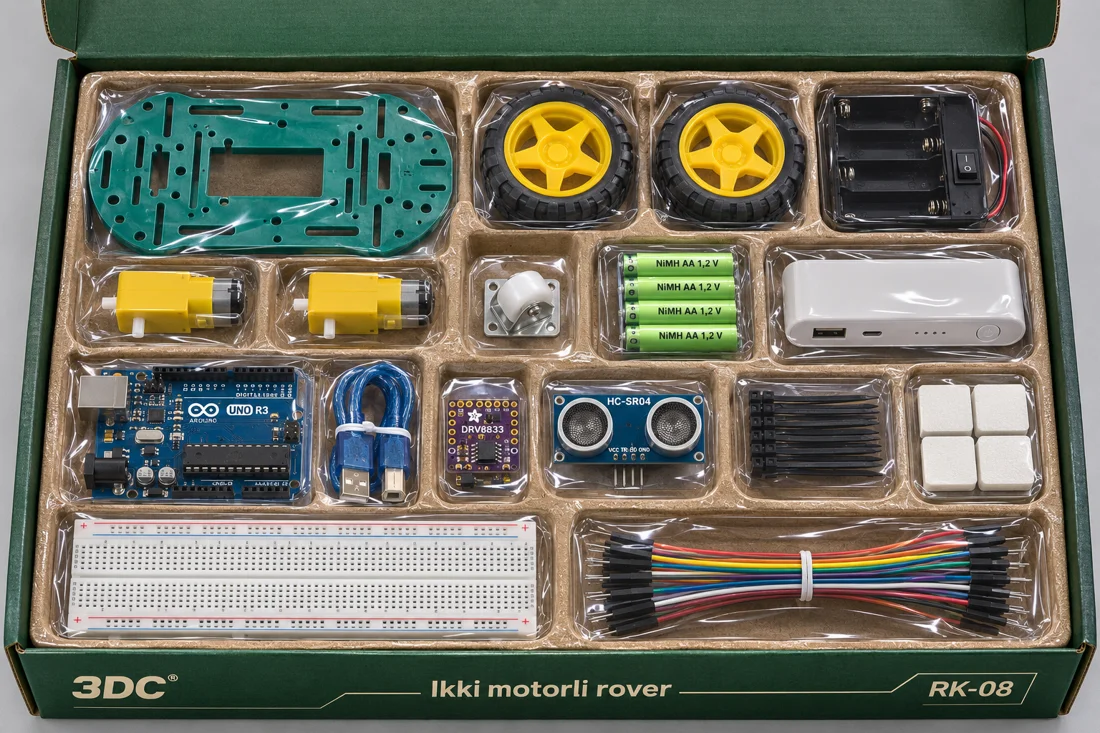
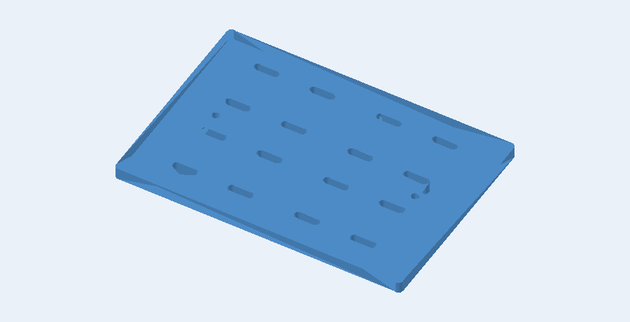 Universal shassi × 1TT g‘ildiragi × 23–6 V TT ikki yassi valli motor × 2
 Yopishtiriladigan tayanch rolik × 1Arduino Uno R3 va USB kabel × 1Adafruit DRV8833 modul × 1HC-SR04 × 1400 nuqtali breadboard × 1AA 4 talik kalitli quti × 11,2 V NiMH AA × 4
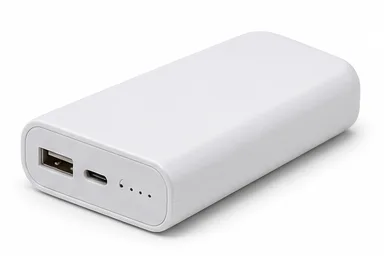 USB 5 V powerbank × 12,5 mm kabel bog‘ichi × 8Ko‘pikli ikki tomonlama lenta × 4Jumper sim × 16
3DC chop detallari
- Universal shassi × 1
- TT g‘ildiragi × 2
Hardware va sarf materiallari
- 3–6 V TT ikki yassi valli motor × 2
- Yopishtiriladigan tayanch rolik × 1
- Arduino Uno R3 va USB kabel × 1
- Adafruit DRV8833 modul × 1
- HC-SR04 × 1
- 400 nuqtali breadboard × 1
- AA 4 talik kalitli quti × 1
- 1,2 V NiMH AA × 4
- USB 5 V powerbank × 1
- 2,5 mm kabel bog‘ichi × 8
- Ko‘pikli ikki tomonlama lenta × 4
- Jumper sim × 16
4-kit sensori, 5-kit motor va drayveri mos.
Qabul qilish sinoviIkkala g‘ildirak shassiga ishqalanmasin. Sensor oldi ochiq qolsin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
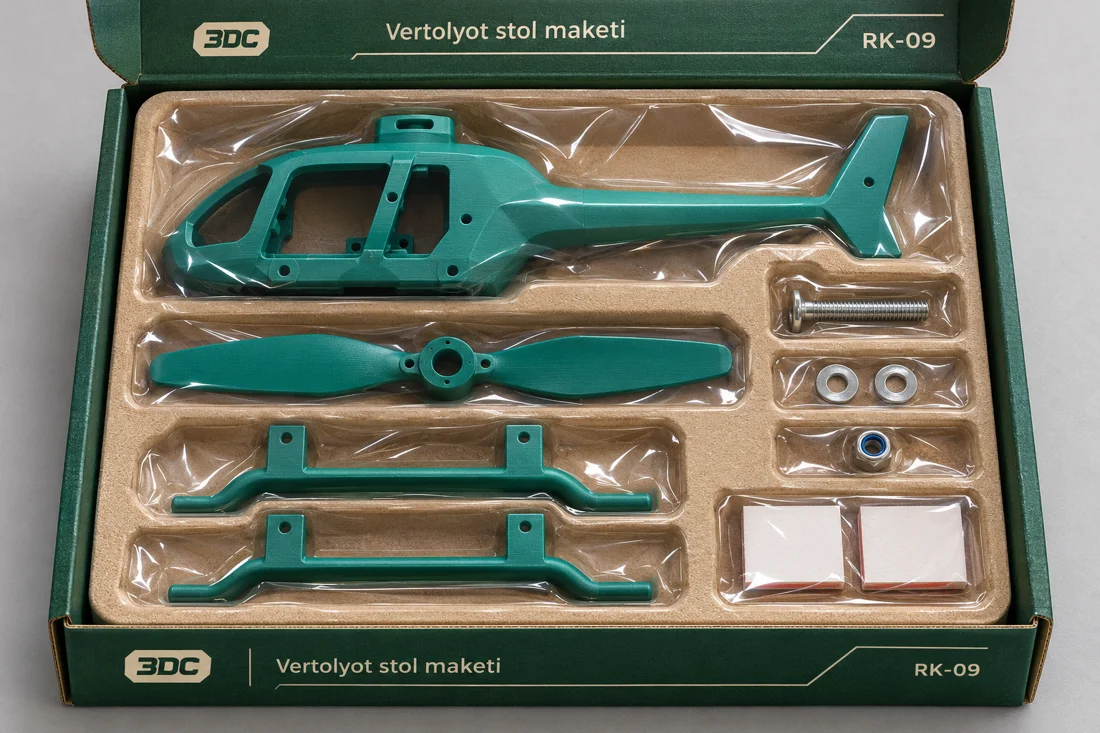 RK-09 · 9-DARS
Vertolyot stol maketi ↗
Tayanchlarni parallel yopishtiring. Vintni pastdan kiriting, shayba, rotor, shayba va gaykani qo‘ying. Rotorni qo‘lda aylantiring.
Quti tarkibi va yig‘ish
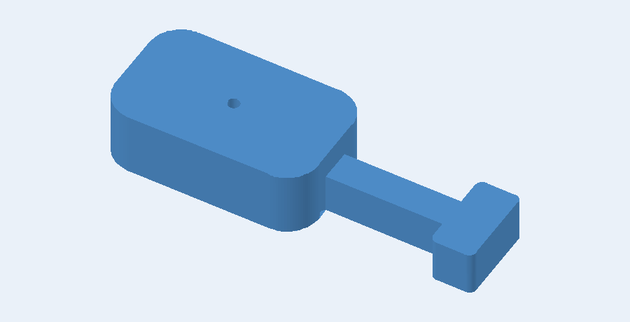 Korpus va dum × 1
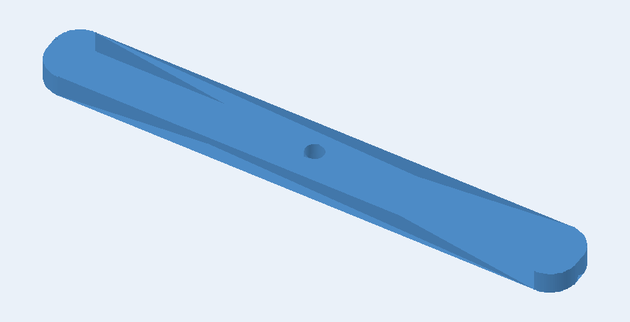 Qo‘l rotori × 1
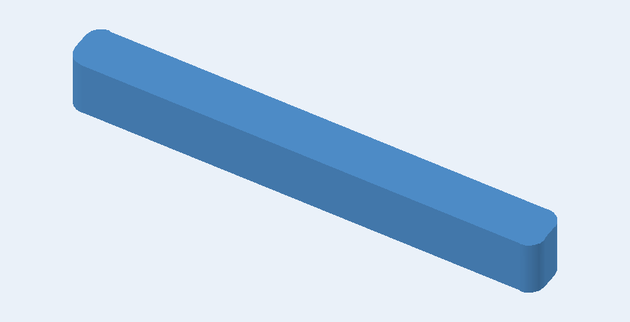 Qo‘nish tayanchi × 2M3 × 25 vint × 1M3 shayba × 2M3 o‘zi qulflanuvchi gayka × 1Ikki tomonlama lenta bo‘lagi × 2
3DC chop detallari
- Korpus va dum × 1
- Qo‘l rotori × 1
- Qo‘nish tayanchi × 2
Hardware va sarf materiallari
- M3 × 25 vint × 1
- M3 shayba × 2
- M3 o‘zi qulflanuvchi gayka × 1
- Ikki tomonlama lenta bo‘lagi × 2
Mexanik tajriba mustaqil yig‘iladi.
Qabul qilish sinoviGayka rotorni siqmasin. Tayanchlar stolga bir tekis tegsin. Faqat qo‘l sinovi.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
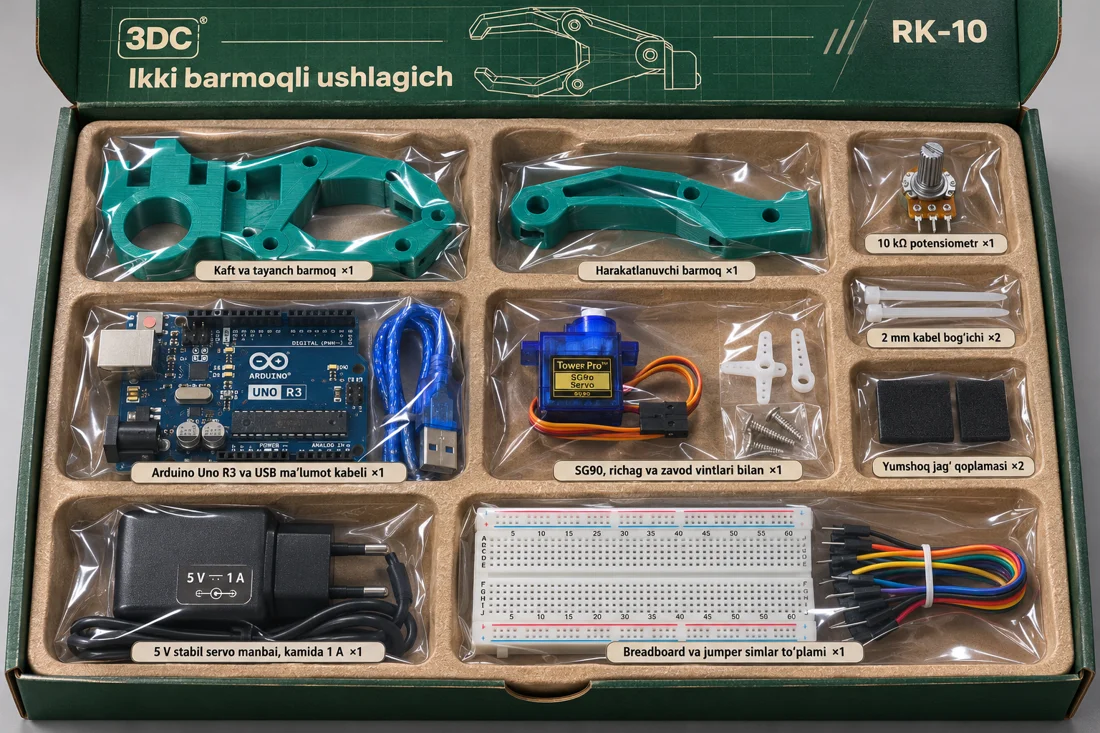 RK-10 · 10-DARS
Ikki barmoqli ushlagich ↗
Potensiometrni burang: servo barmoq yumshoq kubni ushlasin va yana qo‘yib yuborsin.
Quti tarkibi va yig‘ish
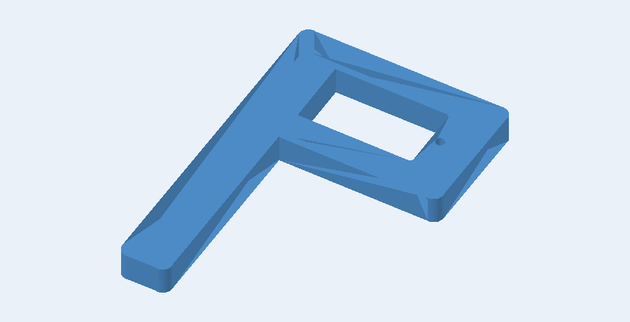 Kaft va tayanch barmoq × 1
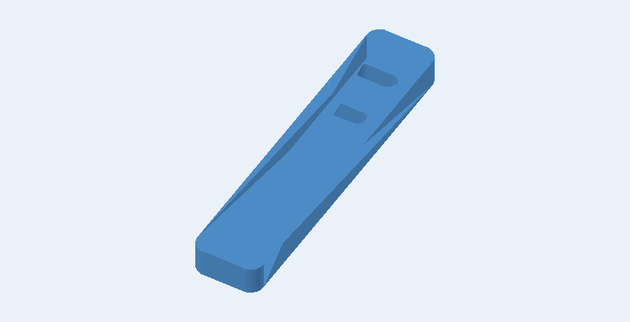 Harakatlanuvchi barmoq × 1Arduino Uno R3 va USB ma’lumot kabeli × 1SG90, richag va zavod vintlari bilan × 110 kΩ potensiometr × 15 V stabil servo manbai, kamida 1 A × 1Breadboard va jumper simlar to‘plami × 12 mm kabel bog‘ichi × 2
 Yumshoq jag‘ qoplamasi × 2
3DC chop detallari
- Kaft va tayanch barmoq × 1
- Harakatlanuvchi barmoq × 1
Hardware va sarf materiallari
- Arduino Uno R3 va USB ma’lumot kabeli × 1
- SG90, richag va zavod vintlari bilan × 1
- 10 kΩ potensiometr × 1
- 5 V stabil servo manbai, kamida 1 A × 1
- Breadboard va jumper simlar to‘plami × 1
- 2 mm kabel bog‘ichi × 2
- Yumshoq jag‘ qoplamasi × 2
RK-02 platasi va RK-04 potensiometri mos.
Qabul qilish sinoviServoni yuksiz markazlang. Jag‘ uchlari yaqinlashganda servo g‘uvillashidan oldin harakatni cheklang.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
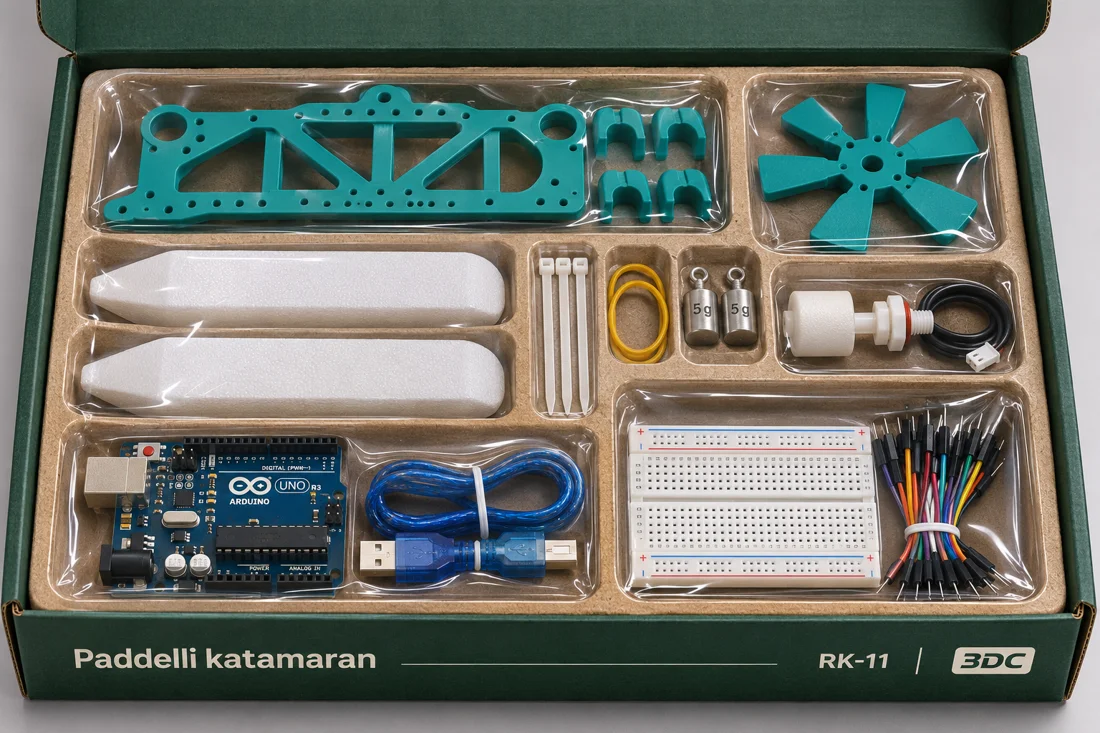 RK-11 · 11-DARS
Paddelli katamaran ↗
Rezina halqali eshkak bilan qayiqni harakatga keltiring. Quruq stendda qalqovich signalidan ogohlantirish yasang.
Quti tarkibi va yig‘ish
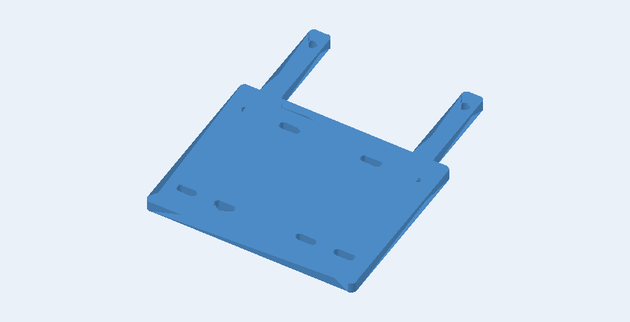 Ko‘prik va rezina tutqichlar × 1
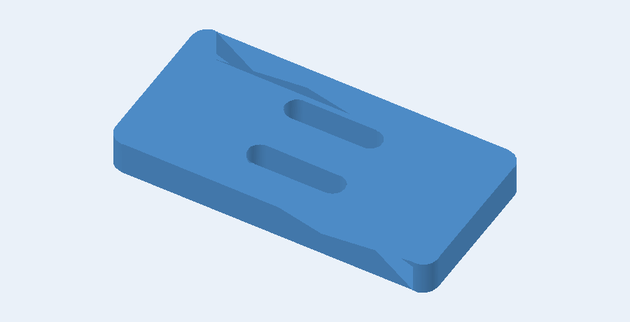 Eshkak plastinasi × 1Yopiq g‘ovakli ko‘pik ponton, 150 × 35 × 35 mm × 2Uzun kabel bog‘ichi × 4
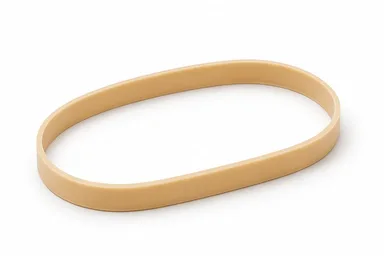 Elastik halqa × 2
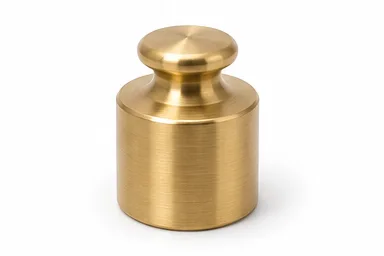 5 g sinov yuki × 2
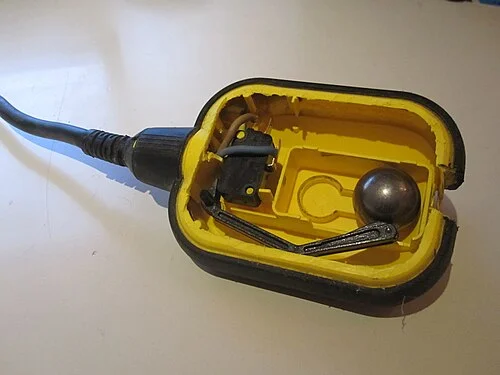 Quruq kontaktli qalqovich kaliti × 1Arduino Uno R3 va USB ma’lumot kabeli × 1Breadboard va jumper simlar to‘plami × 1
3DC chop detallari
- Ko‘prik va rezina tutqichlar × 1
- Eshkak plastinasi × 1
Hardware va sarf materiallari
- Yopiq g‘ovakli ko‘pik ponton, 150 × 35 × 35 mm × 2
- Uzun kabel bog‘ichi × 4
- Elastik halqa × 2
- 5 g sinov yuki × 2
- Quruq kontaktli qalqovich kaliti × 1
- Arduino Uno R3 va USB ma’lumot kabeli × 1
- Breadboard va jumper simlar to‘plami × 1
RK-02 dagi Uno va uning ichki LEDi mos.
Qabul qilish sinoviAvval bo‘sh korpusni sayoz tog‘orada tekshiring. Bort usti suvdan yuqori tursin. Elektr qismlar quruq stolda qolsin.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
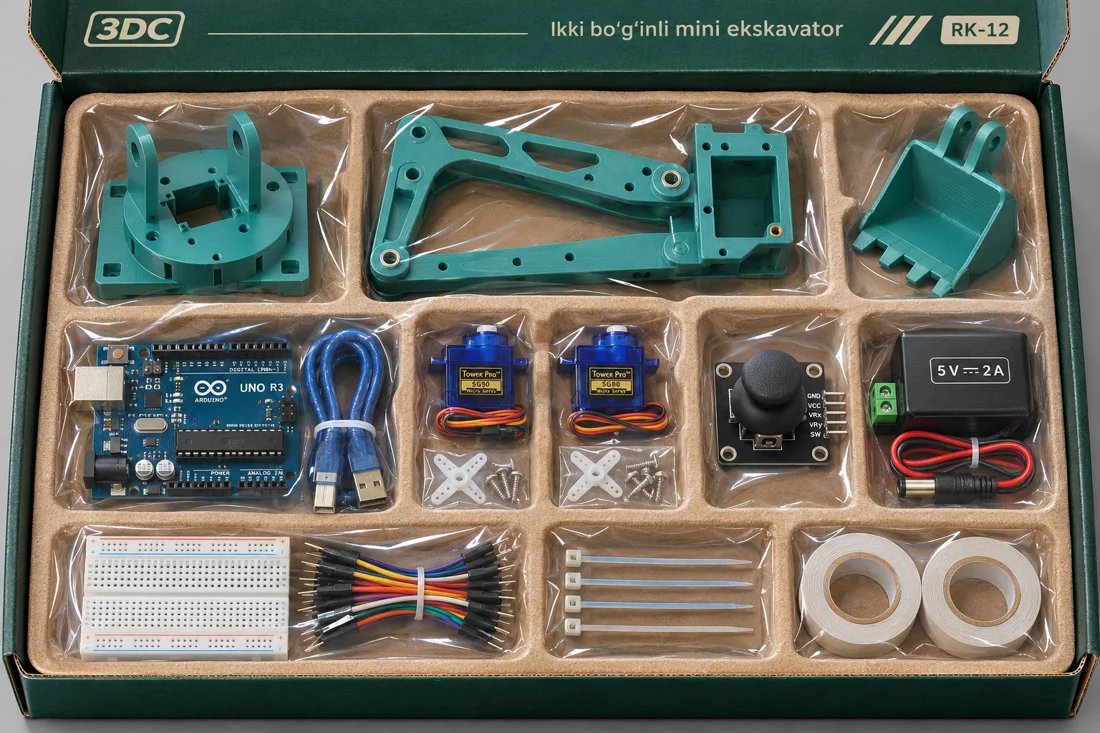 RK-12 · 12-DARS
Ikki bo‘g‘inli mini ekskavator ↗
Joystikning bir o‘qi strelani ko‘taradi, ikkinchisi kovshni buradi. Yengil qog‘oz yukni bir idishdan ikkinchisiga o‘tkazing.
Quti tarkibi va yig‘ish
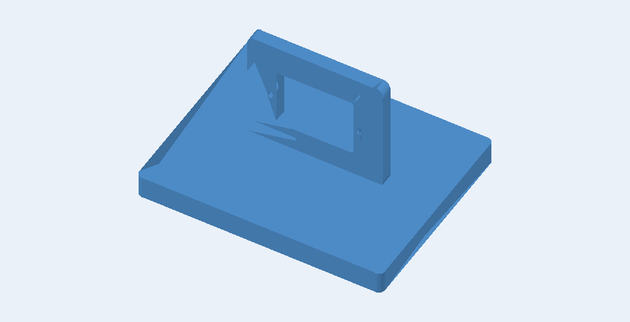 Servo minorasi × 1
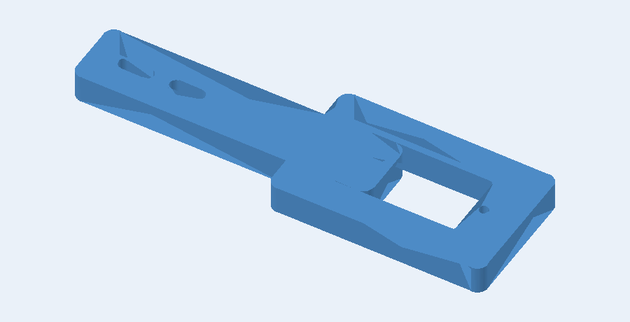 Strela va ikkinchi servo uyasi × 1
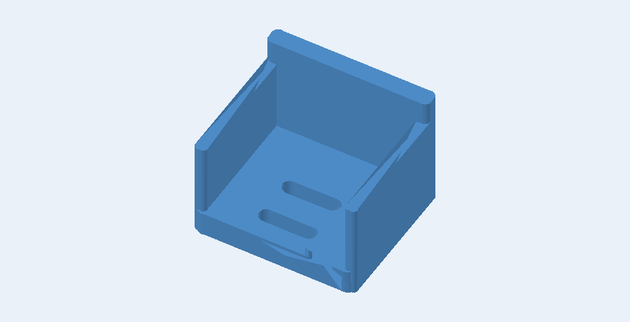 Yengil kovsh × 1Arduino Uno R3 va USB ma’lumot kabeli × 1SG90, richag va zavod vintlari bilan × 2
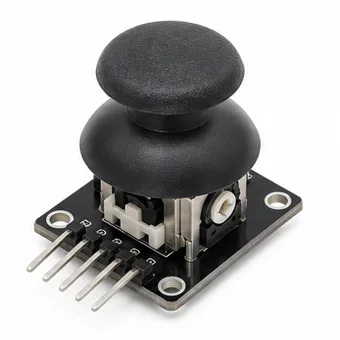 Ikki o‘qli analog joystik modul × 15 V stabil servo manbai, kamida 2 A × 1Breadboard va jumper simlar to‘plami × 12 mm kabel bog‘ichi × 4Taglikni stolga yopishtirish uchun lenta × 2
3DC chop detallari
- Servo minorasi × 1
- Strela va ikkinchi servo uyasi × 1
- Yengil kovsh × 1
Hardware va sarf materiallari
- Arduino Uno R3 va USB ma’lumot kabeli × 1
- SG90, richag va zavod vintlari bilan × 2
- Ikki o‘qli analog joystik modul × 1
- 5 V stabil servo manbai, kamida 2 A × 1
- Breadboard va jumper simlar to‘plami × 1
- 2 mm kabel bog‘ichi × 4
- Taglikni stolga yopishtirish uchun lenta × 2
RK-07 servolari va tashqi manbasi mos.
Qabul qilish sinoviBirinchi sinov yuklamasiz. Servo tokini va richag chegaralarini tekshiring. Tiqilganda tashqi manbani uzing.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan
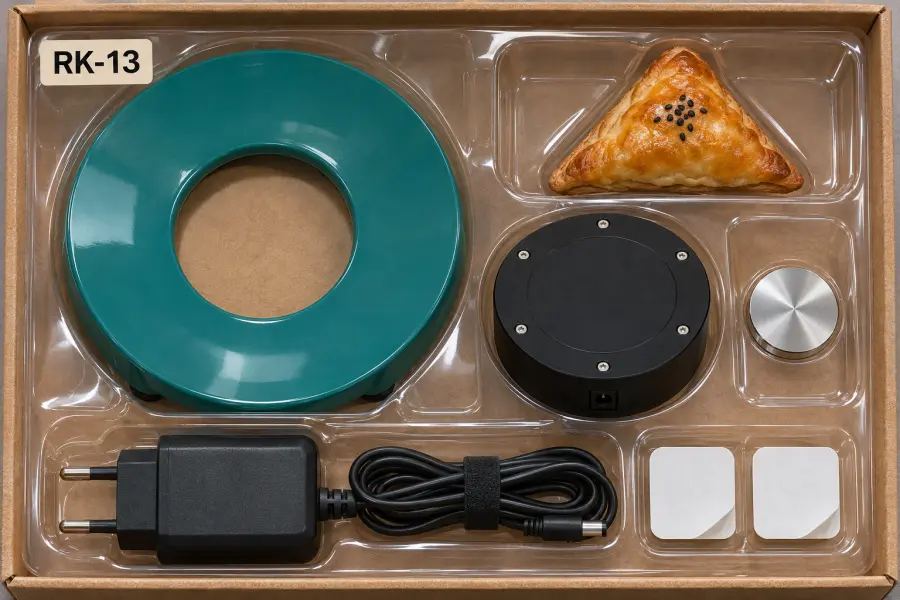 RK-13 · 13-DARS
Muallaq osh lagani ↗
Stol ichidagi elektromagnit modul ustida yengil osh maketli laganni muallaq tuting. Qo‘shimcha yuk o‘zgarganda havo oralig‘ini o‘lchang.
Quti tarkibi va yig‘ish
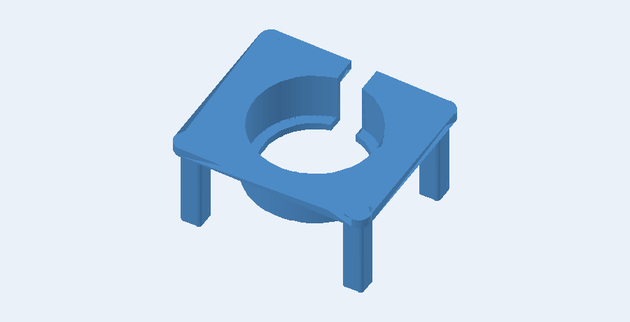 Ochiq uyali stol × 1
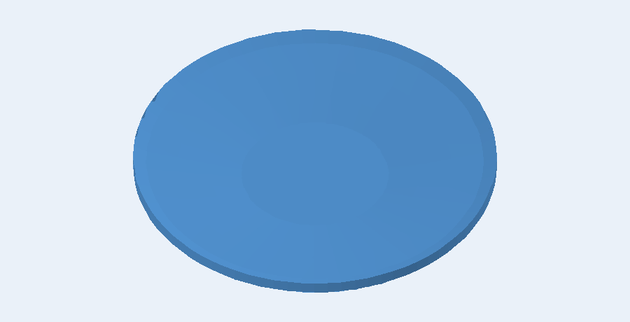 Magnit disk uchun lagan × 1
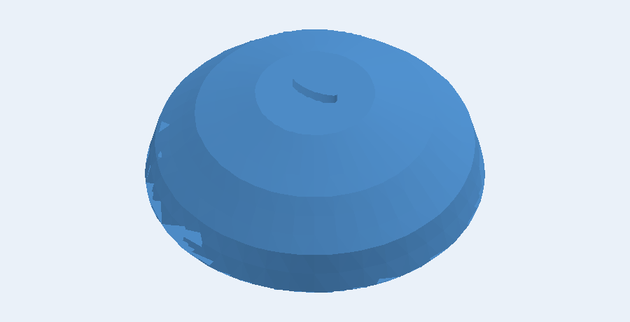 Yengil osh maketi × 1
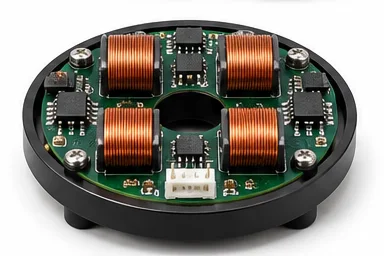 Cogidea 70 elektromagnit bazasi, ichki boshqaruv platasi bilan × 1
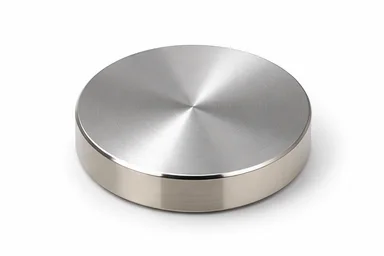 Cogidea 70 juft magnit tashuvchi disk × 1Modulga mos zavod 12 V / 2 A DC adapteri × 1Ikki tomonlama lenta bo‘lagi × 2
3DC chop detallari
- Ochiq uyali stol × 1
- Magnit disk uchun lagan × 1
- Yengil osh maketi × 1
Hardware va sarf materiallari
- Cogidea 70 elektromagnit bazasi, ichki boshqaruv platasi bilan × 1
- Cogidea 70 juft magnit tashuvchi disk × 1
- Modulga mos zavod 12 V / 2 A DC adapteri × 1
- Ikki tomonlama lenta bo‘lagi × 2
Lagan ko‘rgazma maketi uchun. Haqiqiy taom, suyuqlik yoki issiq idish qo‘ymang.
Qabul qilish sinoviPrototip. Bazaning havo yo‘li va kabeli ochiq qolsin. Avval bo‘sh diskni, keyin tarozida tortilgan laganni yumshoq taglik ustida sinang.
STEP, STL va qadoqlash ro‘yxati ↓Narx so‘rov asosida · Omborda tugagan